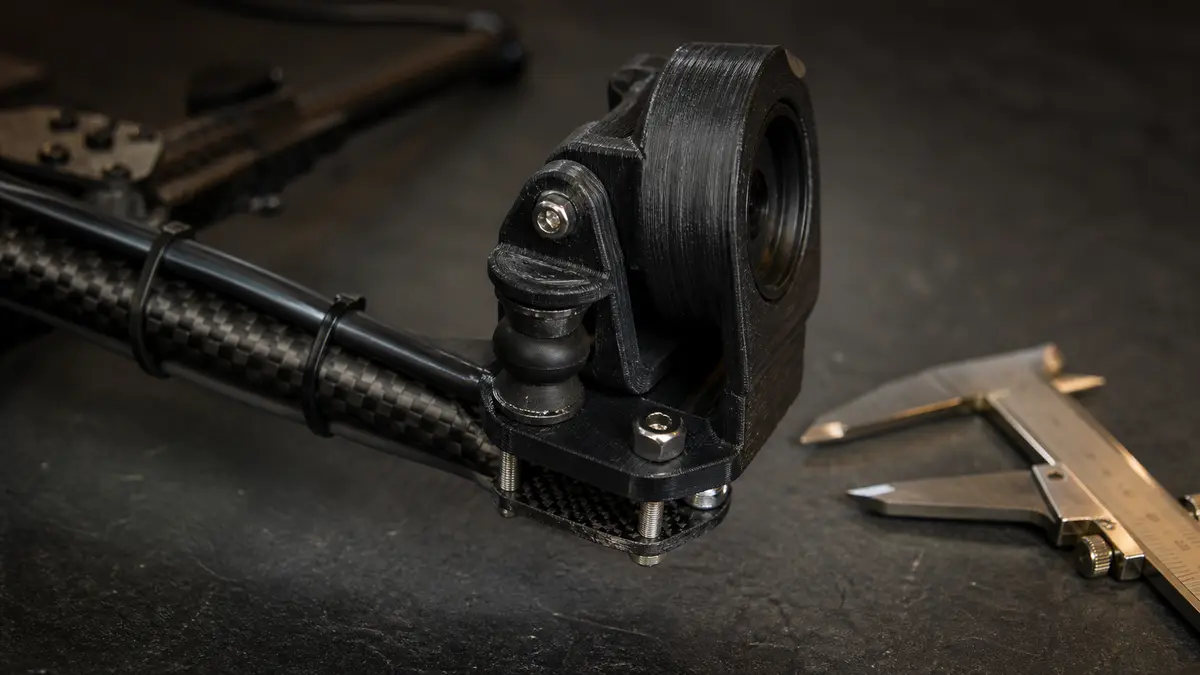
Jello nevzniká v držáku. Vzniká v kombinaci vibrací pohonu a toho, jak snímač kamery čte obraz řádek po řádku. Zakázkový držák ho proto umí omezit jen tehdy, když se navrhne jako celý řetěz: nejdřív se odstraní zdroj vibrací (vyvážené vrtule a motory, pevně dotažená sestava), pak se řeší tuhé a přesně definované uchycení k rámu a teprve nakonec cílené pružné uložení kamery. Vyměnit tuhý díl za „něco měkčího” problém obvykle jen přesune jinam. Žádné číslo o útlumu vibrací v tomhle článku nenajdete — bez měření na konkrétním stroji by to byl odhad, ne údaj.
Co je jello a proč to není vada kamery
Většina kamer, které se na drony věší, má CMOS snímač s takzvanou rolling shutter závěrkou. Snímek se nezachytí najednou, ale načítá se po řádcích shora dolů. Když se kamera během toho načítání chvěje, každý řádek se vyfotí z nepatrně jiné polohy — a v přehrávaném videu se to projeví jako vlnění a „rozteklé” svislé hrany. To je jello.
Dokumentace ArduPilotu to popisuje přímočaře: jello (rolling shutter) je vedlejší produkt kamery s CMOS snímačem, způsobený vibracemi z nevyvážených vrtulí a motorů, a zmírnit se dá uložením kamery do měkké pryže, silikonu, pěny nebo někdy i na suchý zip. Stojí za to si tu větu přečíst pozorně: příčinou nejsou vrtule nebo snímač, ale obojí naráz. Kamera s globální závěrkou, která čte celý snímek najednou, tenhle typ zkreslení nemá — jenže takovou kameru si zákazník obvykle nevybere kvůli držáku.
Z toho plyne pravidlo, kterým začíná každý náš návrh držáku: držák je poslední článek řetězu, ne první. Když se vibrace nesnížily u zdroje, i dobře navržený díl je jen filtrem, který něco propustí a něco rozkmitá.
Nejdřív zdroj vibrací, pak teprve díl
Dokumentace PX4 formuluje totéž jako inženýrskou zásadu: je lepší zmenšit zdroj vibrací, než je pak filtrovat v softwaru. Softwarové filtry a stabilizace v postprodukci jsou až poslední krok. To samé platí pro mechaniku — pružné uložení kamery je náhrada za to, co se nepovedlo utlumit dřív.
Než má smysl kreslit nový držák, projděte tenhle seznam. Hodně případů „jello” skončí už tady:
- vyvážení vrtulí a motorů — ArduPilot i výrobci vyvažovacích stanic se shodují, že nevyvážený pohon je nejčastější zdroj nadměrných vibrací;
- poškozené nebo ohnuté vrtule a viditelně opotřebená ložiska motorů;
- povolené šrouby kdekoli v sestavě, hlavně u ramen a u desky elektroniky;
- kabel, který se opírá o kameru nebo je natažený mezi dvěma pružně uloženými částmi — spolehlivě obejde jakékoli tlumení;
- rezonující kryt nebo plech, který sám o sobě nic nedrží, ale zvučí.
Teprve když je zdroj ošetřený a jello zůstává, je konstrukce držáku správné místo, kde pokračovat.
Když kontrola odhalí ohnuté uložení motoru, vůli v rameni nebo prasklinu po pádu, je to oprava, ne nový držák; rozsah popisuje stránka oprava dronu.
Čtyři úlohy, které musí držák zvládnout najednou
Zakázkový držák kamery není „krabička se šrouby”. Musí splnit čtyři věci současně, a právě jejich kombinace rozhoduje, jestli výsledek vypadá dobře:
- Držet kameru v definované poloze a úhlu — a držet ji tam i po přistání, které nevyšlo. Úhel, který se za letu sám přesune o pár stupňů, je stejná vada jako jello.
- Přenést zatížení do rámu, aniž by díl sám rezonoval. Tenká, dlouhá a nepodepřená ramínka jsou přesně ta geometrie, která si najde vlastní frekvenci a začne kmitat.
- Oddělit hmotu kamery od vibrací rámu — cíleně, ne „co nejvíc”.
- Nechat žít kabeláž, konektor a chlazení. Kamera, ke které se nedá dostat bez demontáže půlky stroje, se v provozu neosvědčí.
Body 2 a 3 jdou proti sobě. Tuhost a izolace se v jednom dílu vyvažují a neexistuje nastavení, které by bylo správné pro každou sestavu — proto se držáky na míru vůbec dělají.
Tuhost, nebo izolace? Rozhoduje hmotnost kamery
ArduPilot rozlišuje dva pojmy, které se v praxi pletou. Izolace je prosté nedotlumené pružné uložení (pružina, gumový pásek), které nechá izolovanou věc hýbat se do jisté míry nezávisle na okolí. Tlumení je přeměna kmitání na teplo v materiálu, který energii pohltí. Dobré uložení dělá obojí — a poměr mezi tím se volí podle toho, co na něm visí.
Nejdůležitější poznámka z téhle dokumentace se týká hmotnosti: běžné komerční silentbloky jsou navržené pro určitou izolovanou hmotu a s výrazně jinou hmotností se chovají jinak, než výrobce zamýšlel. ArduPilot to popisuje na řídicí jednotce, která je pro takové tlumiče příliš lehká, a doporučuje v takovém případě zvýšit hmotu mezidesky. Pro držák kamery z toho plyne praktický důsledek: stejný silentblok, který funguje pod jednou kamerou, může být pod jinou úplně mimo. Proto se hmotnost kamery a její poloha ptají hned v prvním kole a proto univerzální držák z katalogu často „skoro” sedí a přitom nefunguje.
Kvalitativně: příliš měkké uložení nechá kameru houpat se při každém manévru a obraz „plave”, příliš tuhé přenese do snímače všechno, co dělá pohon. Střed závisí na hmotnosti kamery, jejím rameni od bodů uchycení, tuhosti rámu a na otáčkách, ve kterých stroj létá.
Co se v držáku dá ovlivnit — a čím se to platí
| Prvek návrhu | Co tím řešíme | Čím se to platí |
|---|---|---|
| Rozteč a počet bodů uchycení k rámu | Tuhost celku, přenos zatížení do nosné konstrukce | Méně volnosti v poloze kamery, nutnost přesně změřit stávající rám |
| Délka a průřez ramínka | Vlastní frekvence dílu, riziko rezonance | Delší rameno = lepší výhled, horší tuhost |
| Pružné vložky nebo poddajný segment | Oddělení kamery od vibrací rámu | Menší přesnost úhlu, časem se materiál unaví a vlastnosti se mění |
| Hmotnost samotného držáku | Chování celé sestavy a její vzletová hmotnost | Odlehčení se dělá na úkor tuhosti, musí se vracet žebrováním |
| Poloha kamery vůči těžišti | Letové chování a rovnoměrné zatížení pohonu | Ideální poloha pro obraz a ideální pro těžiště obvykle nejsou stejné |
| Orientace tisku vůči zatížení | Pevnost v místě, kde díl skutečně nese | Někdy si vynutí dělený díl nebo vložky místo tištěného závitu |
| Vedení kabelu a konektor | Aby kabel nebyl další cestou vibrací a netahal za kameru | Zabírá místo, komplikuje montáž a servis |
| Přístup k baterii, kartě a tlačítkům | Použitelnost v provozu | Otvory a výřezy ubírají tuhost tam, kde je jí potřeba |
Tabulka záměrně nemá sloupec s čísly. Konkrétní hodnoty vycházejí vždy z jedné sestavy — z vašeho rámu, vaší kamery a vašeho letového profilu — a přenášet je mezi stroji nemá smysl.
Materiál a orientace tisku: držák a rám nejsou stejná úloha
Volba materiálu na držák se řídí jinými úvahami než volba materiálu na rám. Dobře je to vidět na doložené případové studii Fillamentum s výrobcem FPV dronů Rotorama: pružné díly — držáky kamer, uchycení antén a chrániče vrtulí — se tisknou z TPU, a to ve dvou tvrdostech (Shore 92A a 98A) podle toho, co má díl dělat. Rám se naproti tomu tiskl z ABS jako prototyp, na kterém se sestava ověřila, a teprve potom vznikla karbonová verze.
Z toho plynou dvě věci, které používáme i my. Zaprvé: pružnost je u držáku návrhový parametr, ne vlastnost, kterou dostanete zadarmo tím, že „je to z tisku”. Rozdíl mezi dvěma tvrdostmi téhož materiálu je rozdíl mezi dílem, který drží úhel, a dílem, který tlumí. Zadruhé: tištěný prototyp má cenu i tehdy, když finální díl bude z něčeho jiného — na hotovém kusu se pozná montáž, dosah kabelu a kolize s vrtulemi rychleji než v modelu.
Orientace vrstev se u držáku volí podle směru, ve kterém díl skutečně nese, ne podle toho, jak se nejlépe tiskne. Šroubové spoje řešíme vložkami tam, kde se bude opakovaně rozebírat. K poptávce na zakázkový díl přitom stačí popsat funkci, technologii vybereme my.
Geometrie, úhel a hmotnost
U držáku kamery se v praxi řeší tři geometrické věci, na které se v poptávkách často zapomíná:
- Úhel a jeho tolerance. Pevně daný úhel je jednodušší, lehčí a tužší než přestavitelný. Přestavitelnost se vyplatí jen tam, kde se opravdu mění mise — jinak přidává vůli a další zdroj chvění.
- Výhled a kolize. Kamera nesmí vidět vrtule, podvozek ani vlastní držák, a to ani při náklonu. Tohle se spolehlivě ověří až na fyzickém dílu.
- Hmotnost. Každý gram držáku i kamery se počítá do celkové vzletové hmotnosti stroje. Co to znamená pro provozní kategorii a pro povinnosti provozovatele, se řídí pravidly ÚCL a EASA — to posuzuje provozovatel, ne my. Praktický dopad na letové chování a na vyvážení řešíme v rámci úpravy dronu.
Jak se to ověřuje, než díl pošleme
Aby mělo smysl o výsledku vůbec mluvit, musí se rozlišit čtyři úrovně ověření — a nesmí se zaměňovat:
- Kontrola na stole. Sedí rozteče, dosedají plochy, jde kamera nasadit a sundat, nekoliduje kabel. Tady se odchytí většina chyb.
- Montážní kus. Levný tištěný díl, který se opravdu přišroubuje na stroj — ověří výhled, přístup ke konektorům a to, co v modelu není vidět.
- Pozemní test. Roztočení pohonu s upevněným strojem a záznam obrazu. Ukáže, jestli se v provozních otáčkách nechytá rezonance.
- Letový test. Jediná úroveň, která má výpovědní hodnotu o výsledném videu — a taky jediná, kterou provádí provozovatel s odpovídajícím oprávněním a na vlastní odpovědnost.
Dokud nemáme naměřeno na konkrétní sestavě, neuvádíme žádnou hodnotu útlumu, tuhosti ani hmotnostní úsporu — materiálový list popisuje surovinu, ne hotový díl v dané geometrii a orientaci. A ještě jedna hranice, kterou držíme nahlas: letově kritické díly — vrtule, vysoce zatížená ramena a prvky řízení — bez výpočtu a testu nenavrhujeme ani nevyrábíme. Držák kamery mezi ně obvykle nepatří, ale díl, který nese payload nad lidmi nebo tvoří část nosné konstrukce, ano — a pak se o tom bavíme jinak.
Co nám pošlete, aby návrh dával smysl
Čím konkrétnější zadání, tím méně iterací. K držáku kamery potřebujeme vědět:
- model dronu a rámu a fotografie místa, kam se má díl uchytit — celek i detail, vždy s měřítkem (stačí pravítko nebo posuvné měřítko v záběru);
- rozteče, průměry otvorů a volný prostor kolem uchycení;
- kamera: rozměry, hmotnost, poloha objektivu a závitu, kudy vede kabel;
- požadovaný úhel a jestli má být pevný, nebo přestavitelný a v jakém rozsahu;
- napájení a datové rozhraní — konektor, kudy kabel povede a kam;
- prostředí: venku/uvnitř, teploty, vlhkost, prach, jestli stroj běžně přistává tvrdě;
- počet kusů — jeden prototyp a malá série se navrhují jinak;
- jestli je díl bezpečnostně kritický (nese něco, co při uvolnění spadne).
Pokud model ani výkres nemáte, není to překážka — návrh podle fotografií a rozměrů je běžná cesta, jen potřebuje víc podkladů. Cena vychází ze zadání, nabídka je zdarma.
Jeden konkrétní krok
Popište v poptávce tři věci: jakou kameru chcete nasadit, na jaký model dronu, a jaký úhel potřebujete. Přiložte fotografie místa uchycení s měřítkem. Ozveme se s tím, co ještě k posouzení potřebujeme, a řekneme rovnou, jestli je rozumnější upravit stávající díl, nebo navrhnout nový.
Zdroje
- ArduPilot — Cameras and Gimbals (definice jello / rolling shutter u CMOS snímačů, způsoby měkkého uložení kamery): https://ardupilot.org/copter/docs/common-cameras-and-gimbals.html
- ArduPilot — Vibration Damping (rozdíl mezi izolací a tlumením, závislost tlumiče na izolované hmotě, vyvažování motorů): https://ardupilot.org/copter/docs/common-vibration-damping.html
- PX4 — Vibration Isolation (zásada „lepší zmenšit zdroj vibrací než je filtrovat softwarem”): https://docs.px4.io/main/en/assembly/vibration_isolation.html
- Tyto Robotics — What is Rolling Shutter? Jello Effect in Drones Explained (rolling vs. global shutter, nevyvážené vrtule jako zdroj): https://www.tytorobotics.com/blogs/articles/jello-effect-in-drones
- Fillamentum — případová studie 3D tisku součástek dronu (TPU Shore 92A a 98A na držáky kamer, antén a chrániče vrtulí; ABS prototyp rámu před karbonovou verzí): https://fillamentum.cz/vzdelavani/pripadove-studie/3d-tisk-soucastek-dronu-za-pomoci-flexfill-tpu-a-abs-extrafill/