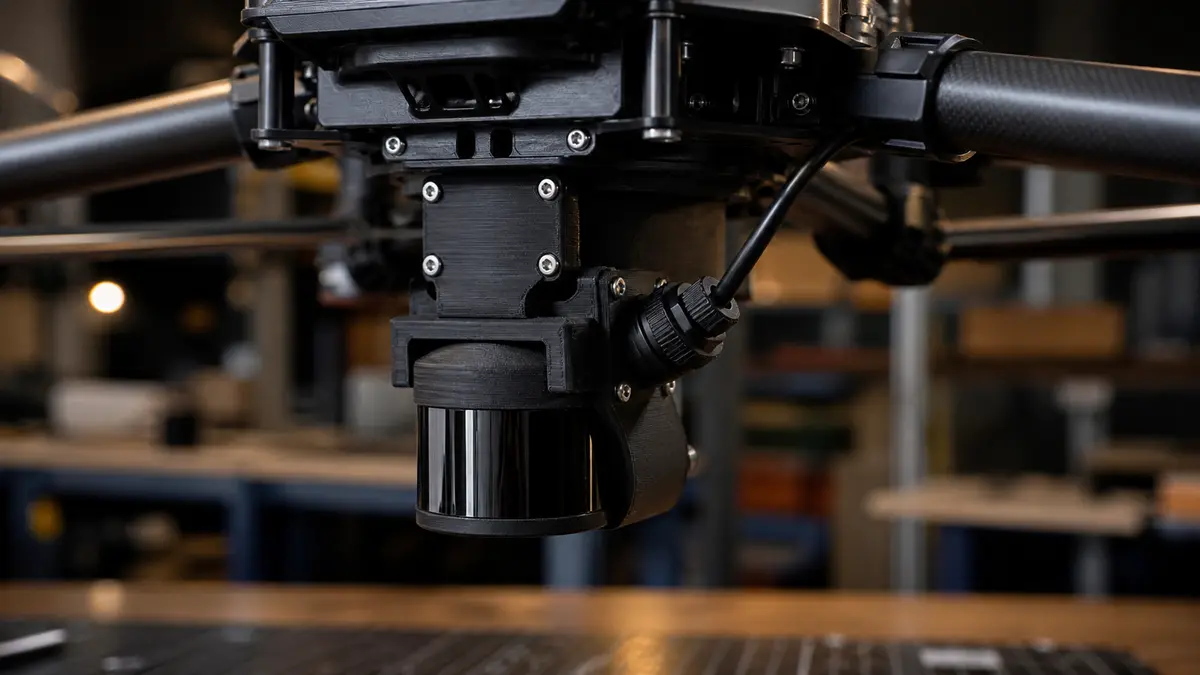
Držák nedrží senzor. Drží ho v definované poloze vůči zbytku stroje, odvádí z něj teplo, vede k němu napájení i data, nesmí mu zaclonit výhled a nesmí přidat hmotnost tam, kde stroj o ni nestojí. Rozteč šroubů je z celého zadání ta nejjednodušší část — a bohužel obvykle jediná, kterou dostaneme v poptávce. Zbytek se musí doplnit, jinak se díl nedá navrhnout, jen odhadnout.
Integrace payloadu je sesazení tří soustav, ne montáž
Kdo si objedná „držák LiDARu na dron”, má v hlavě mechanický díl: destičku s otvory. Ve skutečnosti se sesazují tři soustavy najednou. Mechanika řeší, kde payload visí, jak tuhý je spoj a co se stane při tvrdším dosednutí. Elektrika řeší, odkud se senzor napájí a kolik si vezme ve špičce. Data a čas řeší, jak se měření dostane ven a jak se sváže s polohou a orientací stroje.
Držák, který je dobrý jen mechanicky, umí být nepoužitelný. Skener uchycený přes měkkou silentblokovou vložku se sice nechvěje, ale mění se mu poloha vůči inerciální jednotce a anténě — a tím se rozpadá právě to, kvůli čemu se pořizoval. Dobře míněné tlumení vibrací tu udělá víc škody než užitku.
Hmotnost, kterou skoro nikdo nezapočítá celou
První číslo, které v poptávce chybí, není hmotnost senzoru. Ta bývá v katalogovém listu. Chybí hmotnost celé instalace:
- senzor včetně krytu a objektivu nebo okna,
- držák, spojovací materiál, závitové vložky a podložky,
- kabeláž — u skenovacích systémů to nebývá jeden tenký kablík,
- měnič napětí, pokud senzor nejede na palubním napětí,
- výpočetní jednotka nebo záznamník, když se data ukládají na palubě,
- anténa a její kabel, pokud si payload nese vlastní GNSS,
- a všechno, co přibude až při ladění: stínění, distanční prvky, uchycení kabelů.
Součet těchhle položek bývá vyšší, než s čím zákazník počítal, a mění zadání. Payload se totiž započítává do maximální vzletové hmotnosti — evropský prováděcí předpis definuje MTOM jako maximální hmotnost bezpilotního letadla včetně užitečného zatížení a paliva, jak ji stanovil výrobce nebo stavitel.
Druhá věc je poloha té hmotnosti. Payload pod přední částí rámu není totéž co payload v ose. Kde to jde, navrhuje se držák tak, aby se poloha uchycení dala v malém rozsahu doladit až při zkoušce — je to levnější než tisknout tři varianty.
Mechanické rozhraní: rozteč je začátek, ne zadání
Aby se dal držák nakreslit, potřebujeme obě strany rozhraní. Ta senzorová bývá v dokumentaci: rozteče, průměry, typ a hloubka závitu, plocha, o kterou se má senzor opřít. Ta dronová v dokumentaci většinou není — u sériových strojů výrobce spodní rozhraní často nezveřejňuje a měří se ze skutečného kusu. Co se tam řeší kromě rozteče:
- Dosedací plocha. Šrouby mají spoj sevřít, ne nést. Když díl dosedá na tři body a čtvrtý visí ve vzduchu, dotažením se zkroutí a předepnutí se rozejde.
- Závity v plastu. Závit řezaný přímo do tištěného materiálu se nedělá tam, kde se bude opakovaně rozebírat. Používají se zalisované nebo zatavené vložky — typ a vůle závisí na materiálu, geometrii a orientaci tisku a ověřuje se zkušebním kusem.
- Orientace vrstev. U tištěného dílu je zásadní, kterým směrem jde vrstvení vůči hlavnímu zatížení. Stejná geometrie otočená o 90° je jiný díl.
- Rozebíratelnost. Sundá se payload za minutu, nebo se kvůli němu rozebírá půl stroje? Když se má senzor střídat, patří do zadání i to, kolikrát denně.
- Kabely. Vývodky, poloměry ohybu, odlehčení tahu. Kabel, který se při každém sundání ohne ve stejném místě, se zlomí uvnitř izolace, kde to není vidět.
Tuhost, vibrace a proč se senzor řeší jinak než kamera
U kamery je cílem hladký obraz, takže se často sahá po měkkém uchycení. U měřicího senzoru je cílem známá a neměnná poloha vůči referenci — a to jsou proti sobě jdoucí požadavky.
Praktické pravidlo, kterého se držíme: co má být spolu svázané, musí být svázané pevně. Skener, inerciální jednotka a anténa patří na jeden tuhý nosič. Tlumit se má až celý tenhle nosič vůči rámu, ne jednotlivé kusy proti sobě. Jakmile se mezi senzor a IMU dostane pružný prvek, vzájemná poloha se mění za letu a nikdo ji nezměří.
Zároveň platí, že tuhost není totéž co hmotnost. Většinu tuhosti dělá tvar — žebra, uzavřený profil, výška průřezu — ne přidaný materiál. Díl bývá tužší i lehčí zároveň, jen jinak nakreslený. Jak daleko se dá zajít, se pozná až ze zadání; obecné procento úspory nikdo spolehlivě slíbit nemůže.
Žádná čísla o útlumu, tuhosti ani vlastní frekvenci tady proto nenajdete — a nenajdete je ani v naší nabídce, dokud nebudou naměřená na konkrétní sestavě a s popsanými podmínkami zkoušky. Materiálový list popisuje surovinu, ne hotový díl.
Výhled: co senzoru nesmí lézt do záběru
Tohle je nejčastější důvod, proč se hotový držák předělává. Senzor se namontuje, sedí, drží — a v datech je vidět podvozek, vrtule nebo vlastní stroj. Řeší se to před výrobou, na modelu:
- Zorné pole. U skeneru s širokým rozsahem se kreslí i to, co je nad ním a po stranách.
- Vrtule. Kromě statické polohy i rovina otáčení a průhyb listů za letu.
- Podvozek. U sklopných nohou obě polohy, u optického payloadu i stín při nízkém slunci.
- Odraz od vlastního stroje. Lesklý kryt v zorném poli přidá do dat body, které tam nepatří.
- Teplé plochy u termokamery — motory, regulátory a baterie v obraze být nemají.
- Výhled na oblohu u GNSS antény: co nejméně zastíněná a co nejdál od rušivých zdrojů.
Napájení a data
Napájení vypadá jako maličkost, dokud nepadnou tři otázky: jaké napětí, jaký trvalý a jaký špičkový odběr. Většina problémů vzniká tím, že se porovná trvalá hodnota s trvalou kapacitou a špička se přehlédne — skenovací a výpočetní jednotky mívají při náběhu odběr jiný než v ustáleném stavu. K tomu patří: odkud se odbočí, jak je odbočka jištěná, co se stane při zkratu payloadu a jestli má senzor jet i na zemi bez roztočených motorů. Kde se přidává měnič, přibývá teplo a hmotnost — viz první kapitola.
Datová strana má tři vrstvy, které se nesmí míchat:
- Fyzické rozhraní — Ethernet, USB, sériová linka, spouštěcí vstup. Konektor, který snese vibrace, není totéž co konektor, který se dobře zapojuje na stole.
- Záznam — na palubě, nebo dolů? Palubní záznam znamená další zařízení, další napájení a další hmotnost.
- Čas a poloha — čím jsou data označkovaná a jak přesně. Sebelepší mechanika nezachrání záznam, u kterého nevíte, ve kterém okamžiku a odkud vznikl.
Co se u kterého payloadu řeší jinak
| Payload | Na co se u něj naráží nejčastěji |
|---|---|
| Fotogrammetrická kamera | tuhost držáku, kolmost k ose, signál spouště a značka expozice v záznamu |
| Termokamera | čistý výhled bez vlastních teplých ploch, odvod tepla z těla senzoru |
| Skenovací senzor (LiDAR) | pevná a opakovatelná poloha vůči IMU a anténě, časová synchronizace, žádná pružná vazba uvnitř sestavy |
| Multispektrální kamera | poloha čidla osvětlení směrem vzhůru, stínění od konstrukce stroje |
| Plynový senzor | umístění mimo hlavní proud vzduchu od vrtulí, přívod vzorku |
| GNSS anténa | nezastíněný výhled, odstup od rušivých zdrojů, definovaná poloha fázového středu |
| Shazované nebo zavěšené břemeno | chování při rozhoupání, jištění proti uvolnění, změna těžiště za letu |
Tabulka není výčet toho, co „umíme na jakýkoli dron”. Je to seznam otázek, které padnou při technickém posouzení — a u části zadání skončí odpovědí, že daná platforma na daný payload není bez větší přestavby vhodná.
Co integrace změní mimo mechaniku
Tuhle část většina návodů na držáky vynechá, a přitom rozhoduje o tom, jestli je úprava k něčemu. Přidaný payload vstupuje do MTOM. Otevřená kategorie provozu je v prováděcím předpisu navázaná mimo jiné na maximální vzletovou hmotnost pod 25 kg, na udržování dohledu (VLOS) a na výšku do 120 metrů od nejbližšího bodu povrchu, přičemž let bez těchto podmínek — třeba mimo dohled, výš, s těžším strojem nebo se shazováním materiálu — vede podle článku 5 k povinnosti mít oprávnění k provozu a předložit posouzení rizik. V České republice je vydává Úřad pro civilní letectví.
Druhá věc je dálková identifikace. EASA uvádí, že od 1. ledna 2024 mají být všechna bezpilotní letadla provozovaná ve specifické kategorii vybavena systémem dálkové identifikace, a k seznamu modulů zároveň výslovně dodává, že jejich shodu sama neověřovala a prohlášení o shodě je na odpovědnosti výrobce. Praktický důsledek: doplnění modulu je technický krok, ne doklad o shodě celé sestavy.
A do třetice: úprava stroje může mít dopad na shodu a na podmínky výrobce. Co to znamená pro třídní označení a záruku, patří k dokumentaci konkrétního stroje — nikdo z nás vám nemůže slíbit, že se po úpravě nic nezmění. Konkrétní pravidla vždy ověřujte u ÚCL a EASA; závisí na místě, kategorii i provozním scénáři.
Kde říkáme ne
Férově a nahlas, protože se to od nás dozvíte dřív nebo později:
- Vrtule, vysoce zatížená ramena a části řízení neděláme bez výpočtu a zkoušky. Je to letově kritická skupina a odhad tam nemá místo.
- „Integrujte mi LiDAR na tenhle dron” není zadání, které jde odkývat po fotce. Bez hmotnosti sestavy, rozhraní a představy o misi se dá říct jen to, co je třeba zjistit.
- Posouzení shody, letová povolení, kalibrace senzoru a regulatorní poradenství nejsou součástí dodávky dílu. Řekneme, co víme, a odkážeme na úřad.
- Provozní parametry po úpravě — dolet, výdrž, odolnost — netvrdíme, dokud nejsou změřené na konkrétním stroji a s popsanými podmínkami.
Tenhle seznam není slabina nabídky. Je to jediný způsob, jak se dá o letající technice mluvit přesně.
Co potřebujeme vědět, než se pustíme do návrhu
| Údaj | K čemu je |
|---|---|
| Výrobce, model a stáří dronu | reálné rozhraní a to, co se dá z rámu odebrat |
| Fotografie celku a montážního místa s měřítkem | výchozí geometrie, když k rámu nejsou data |
| Hmotnost a rozměry payloadu včetně kabeláže | hmotnostní rozvaha a poloha těžiště |
| Napětí, trvalý a špičkový odběr | odbočka, jištění a případný měnič |
| Datové rozhraní a způsob záznamu | jestli na palubu přibude další jednotka |
| Požadovaný směr, úhel a rozsah pohybu | tvar držáku a kontrola výhledu |
| Prostředí — teplota, prach, vlhkost, UV | volba materiálu a povrchové úpravy |
| Jak často se payload sundává | rozebíratelnost, typ vložek a spojovacího materiálu |
| Známá MTOM, C třída a provozní kategorie | abychom upozornili, kde se blížíte hraně |
| Počet kusů | jeden díl, nebo série — mění to technologii |
Když část těch údajů nemáte, není to problém: většina zákazníků nemá aspoň polovinu a dohledáváme je společně. Celou cestu od zadání po hotovou úpravu popisuje stránka úprava dronu, mechanické díly a jejich výroba jsou na stránce zakázkové díly. Když integrace znamená vlastní elektroniku nebo firmware, přechází to do vývoje UAV.
Jeden konkrétní krok: pošlete poptávku typu „úprava” s vyplněnými dronovými poli a fotografiemi montážního místa. Ozveme se s technickým posouzením payloadu — co jde, co nejde a co je potřeba doměřit.
Zdroje
- Nařízení Komise (EU) 2019/947 o pravidlech a postupech pro provoz bezpilotních letadel (konsolidované znění, čl. 2 definice MTOM, čl. 4 otevřená kategorie, čl. 5 oprávnění k provozu) — https://eur-lex.europa.eu/eli/reg_impl/2019/947/2025-05-01/eng
- EASA — Specific category (civil drones), podmínky specifické kategorie, požadavek na systém dálkové identifikace od 1. 1. 2024 a upozornění, že shodu uvedených modulů EASA neověřovala — https://www.easa.europa.eu/en/domains/drones-air-mobility/operating-drone/specific-category-civil-drones
- Úřad pro civilní letectví — Specifická kategorie (SPECIFIC), oprávnění k provozu a posouzení rizik — https://www.caa.cz/provoz/bezpilotni-letadla/specificka-kategorie-specific/
- Bezpilotně.cz — LiDAR vs. fotogrammetrie pro letecký průzkum (srovnání použití, nikoli konstrukční integrace) — https://bezpilotne.cz/lidar-vs-fotogrammetrie-pro-letecky-pruzkum/
- Stavba dronů na zakázku — veřejně dostupný popis osazování UAS platforem LiDARy, termokamerami, multispektrálními a plynovými senzory (konkurenční kontext, nikoli náš nárok) — https://shop.jamcopters.cz/stranky/stavba-dronu-13