Jedno procento, které by platilo pro každou sestavu, neexistuje — kdo ho uvádí bez podmínek, uvádí zvyklost, ne měřenou hodnotu. Číslo na regulátoru je údaj výrobce platný za jeho zkušebních podmínek: trvalý proud obvykle předpokládá chlazení a proudění vzduchu, špičkový proud platí jen po uvedenou dobu. Rezerva proto začíná dvěma věcmi: víte, jaký proud vaše konkrétní kombinace motor–vrtule–napětí opravdu bere, a víte, kudy z regulátoru odchází teplo. Bez datasheetu a bez měření je věta „regulátor má dostatečnou rezervu” tvrzení bez krytí.
Trvalý a špičkový proud nejsou dvě čísla téhož druhu
Tyto Robotics to shrnuje jednoduše: některé regulátory mají dvě proudové hodnoty — trvalou a špičkovou; trvalá je udržitelná dlouhodobě, špičková jen krátce. A hned dodává zásadní výhradu: proudové hodnoty regulátorů nejsou normalizované a mezi výrobci se výrazně liší, protože se liší zkušební podmínky, chlazení a proudění vzduchu, se kterými se počítá.
Jak takový údaj vypadá správně rozepsaný, ukazuje návod jednoho sériového 30ampérového regulátoru: trvalý proud 30 A, maximální špičkový proud 35 A po dobu 15 sekund — a u obou hodnot hvězdička s poznámkou, že je vyžadováno odpovídající chlazení a proudění vzduchu. Příručka Oscara Lianga u špičky mluví o „krátkých úsecích, typicky do 10 sekund”.
Pod tím je fyzika polovodiče. Aplikační poznámka APT-0403 k výkonovým MOSFETům popisuje, že
katalogový trvalý proud ID vychází z tepelného odporu přechod–pouzdro a z teploty pouzdra
25 °C, a rovnou dodává, že držet pouzdro na 25 °C je v praxi zřídka proveditelné: ve spínané
aplikaci bývá skutečný spínaný proud typicky méně než polovina katalogové hodnoty při 25 °C,
běžně čtvrtina až třetina. Pulzní proud IDM je naopak podstatně vyšší než trvalý — jiná
veličina pro jiný děj, ne „bonus”.
Praktický závěr: dvě čísla ze dvou e-shopů nejsou srovnatelná, dokud u nich nevidíte podmínky. První otázka při návrhu proto nezní „kolik ampérů”, ale „za jakých podmínek to číslo platí”.
Kde se proud v sestavě reálně bere
Proud není vlastnost regulátoru. Regulátor ho jen propouští — odebírá si ho zátěž. U vrtulového pohonu je zátěží vrtule: kolik momentu musí motor při daných otáčkách dodat, tolik proudu si vezme.
Tyto Robotics k párování motoru a vrtule uvádí, že s průměrem vrtule roste požadovaný moment velmi rychle a že stoupání určuje, kolik tahu vznikne na jednu otáčku. Na straně napětí platí opačná páka: motor s nižším KV na vyšším napětí potřebuje k týmž otáčkám více voltů, a tím odebírá nižší proud — a protože ve ztrátovém členu figuruje proud na druhou, každé jeho snížení se na ztrátách projeví neúměrně silně.
Proud tedy posune spousta věcí, aniž se kdokoli dotkne regulátoru: větší nebo stoupavější vrtule, jiný počet článků baterie, přidaný náklad (kamera, senzor, držák), jiné prostředí letu, kde vítr a korekce znamenají víc času blízko špičky, i opotřebená vrtule s jiným zatížením, než se kterým se počítalo.
A hlavně: trvalý a špičkový proud se počítají z různých částí letu. Trvalý z toho, co stroj dělá většinu času; špičkový ze startu, korekcí a záchranných manévrů — včetně toho, jak dlouho takový úsek trvá. Když se sestava mění až po postavení stroje, patří to k úpravě dronu a proud je první věc, kterou je nutné přepočítat.
Teplo: rezerva se nakonec měří ve stupních
Na sepnutém tranzistoru vzniká vodivostní ztráta úměrná druhé mocnině proudu. Dvojnásobný proud tedy neznamená dvojnásobek tepla, ale zhruba čtyřnásobek — odtud pochází většina překvapení z „vždyť to bylo jen o pár ampérů víc”.
Horší je, že děj má kladnou zpětnou vazbu. Poznámka APT-0403 uvádí, že odpor sepnutého
tranzistoru RDS(on) se přibližně zdvojnásobí mezi 25 °C a 125 °C a že tento silný kladný
teplotní součinitel znásobuje vodivostní ztrátu I²·R s rostoucí teplotou. Teplejší regulátor
topí při stejném proudu víc než studený. Tatáž poznámka popisuje i výpočet dovoleného výkonu:
vychází z rozdílu mezi maximální teplotou přechodu a teplotou pouzdra děleného tepelným odporem —
takže s rostoucí teplotou okolí přípustný proud klesá, aniž se v elektrice cokoli změnilo.
Tyto Robotics k tomu přidává provozní důsledek: teplota okolí a odvětrání přímo ovlivňují skutečnou proudovou zatížitelnost — špatné proudění nebo horké okolí zvedají vnitřní teplotu, což zatížitelnost snižuje a zkracuje životnost; odkazuje přitom na známé pravidlo z elektroniky, že nárůst o 10 °C zkracuje životnost součástky zhruba na polovinu.
Proto nedává smysl vyjadřovat rezervu jen v ampérech. Ampéry říkají, kolik tepla vznikne; konstrukce říká, jestli má kudy odejít.
Kam regulátor v rámu patří
Tady se elektrika potkává s naší prací. Návod zmíněného regulátoru je nezvykle přímý: umístit tak, aby přes něj proudil vzduch, protože „proper air cooling is required during flights”. Výslovně varuje před zakrytím chladicí plochy páskou nebo jiným materiálem, protože to její účinnost zásadně sníží, a doporučuje nechat elektroniku mezi lety vychladnout zhruba na teplotu okolí.
Co z toho plyne pro konstrukci a kryty:
- Kryt, který chrání, může zároveň tepelně uzavřít. Ochrana před deštěm, kamením a UV je legitimní požadavek — kryt ale musí mít definovanou cestu vzduchu, ne být těsnou krabičkou.
- Tmavý kryt na slunci startuje z vyšší teploty. Sestava, která držela v dubnu, může v červencovém poledni narazit na tepelnou ochranu.
- Sousedství rozhoduje. Regulátor přitisknutý k baterii, k motorové konzole nebo do stínu za payloadem sdílí jejich teplo.
- Vedení fází a napájení není kosmetika. Délka vodičů, uchycení a odlehčení pájených spojů proti vibracím patří do návrhu držáku, ne k dolaďování na letišti.
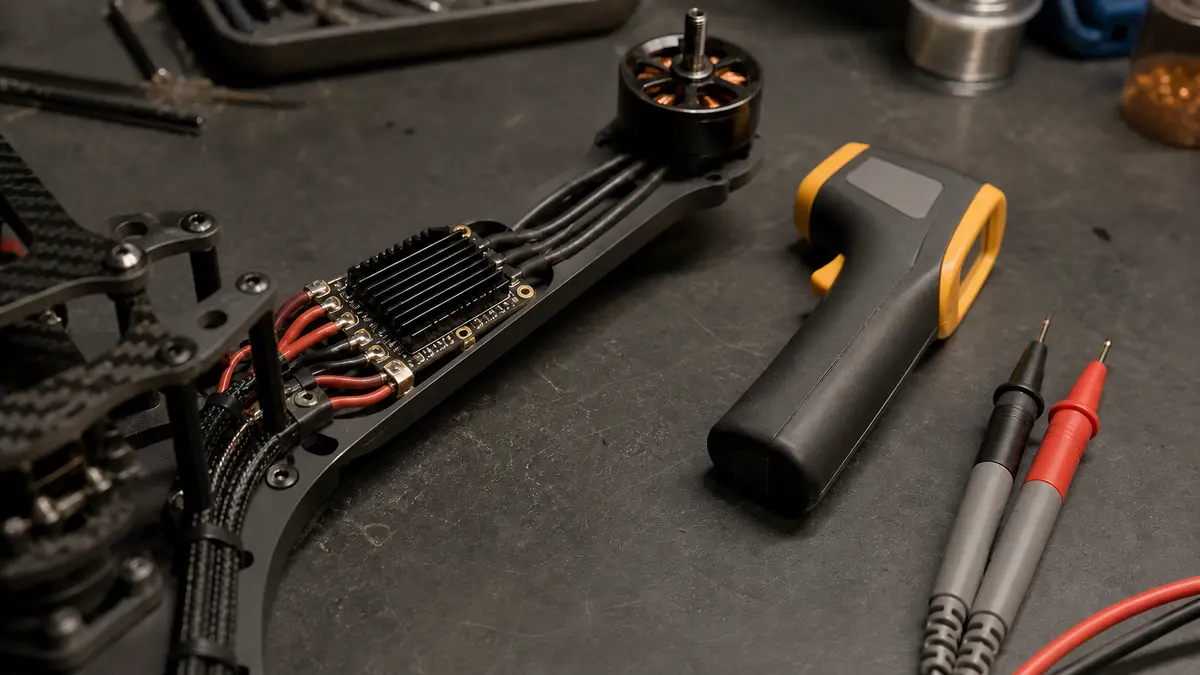
- Musí jít zkontrolovat. Když se k regulátoru po přistání nedostanete rukou ani teploměrem, přišli jste o kontrolu, která vás nestojí nic než ruku a teploměr.
Volba mezi jedním čtyřkanálovým regulátorem a čtyřmi samostatnými je v tomhle světle hlavně rozhodnutí o tepelné a mechanické koncepci: čtyři v jednom soustředí teplo i kabeláž doprostřed rámu a zjednoduší zapojení, samostatné regulátory rozvedou teplo na ramena, ale znamenají víc spojů a hmotu dál od těžiště. Ani jedno není lepší obecně.
Tohle je část, kterou umíme vyřešit: držáky, kryty s průchodem vzduchu, přepracování pozice regulátoru, vedení a odlehčení kabeláže, přístup pro servis. U nových sestav to řešíme od začátku v rámci vývoje UAV. Co ale neděláme: slib, že kryt „vyřeší” poddimenzovaný regulátor. Nevyřeší — jen posune okamžik, kdy se to projeví.
BEC: druhý proudový rozpočet, na který se zapomíná
Regulátor často obsahuje i BEC — měnič, který z napětí baterie vyrábí 5 V nebo 9 V pro řídicí elektroniku, serva a periferie. Má vlastní proudový limit i vlastní tepelný problém.
Rozdíl mezi provedeními je podstatný. Oscar Liang popisuje, že lineární BEC přebytečné napětí mění na teplo, což je při vyšším napětí nebo odběru nevýhodné, zatímco spínaný BEC si drží účinnost kolem 85 % a je pro vyšší napětí vhodnější. Fyzika je průhledná: ztráta na lineárním členu je rozdíl vstupního a výstupního napětí násobený proudem — takže stejná serva na vyšším počtu článků znamenají víc tepla, aniž si vzala jediný ampér navíc.
Návod zmíněného regulátoru k tomu radí dvě věci hodné převzetí: umístit regulátor s ohledem na maximální proudění vzduchu, protože chlazení znatelně pomáhá i výkonu BEC — a odběr serv změřit, ne odhadnout.
V praxi se limit sestavy najde velmi často právě tady. Když se na stroj integruje gimbal, kamera, vysílač obrazu, LiDAR nebo naklápěcí mechanika, hlavní proudová větev rezervu má, ale BEC ne.
Co se stane při poddimenzování
Poddimenzování se neprojeví jedním způsobem, ale škálou od tichého k drahému:
- Tepelná ochrana zasáhne. Pokud ji regulátor a firmware mají, sníží výkon nebo vypnou. To je nejlepší z možných scénářů — a přesto nastane v nejhorší chvíli, tedy při plném plynu.
- Životnost tiše klesá. Nic se nestane, jen se každý let ukusuje z rezervy součástek. Selhání pak přijde „bez příčiny” o měsíce později.
- Tvrdé selhání spínacího prvku. Prorazí-li tranzistor, fáze motoru zůstává spojená; motor se může zabrzdit nebo ztratit synchronizaci a stroj přijde o pohon na jednom rameni.
- Napěťové špičky ničí to, co samotný proud přežije. Měření publikovaná Unmanned Tech ukazují měřítko děje: na šestičlánkovém packu s průměrným napětím 23,8 V vystoupaly bez kondenzátoru špičky na napájení k 32 V a na fázích ke 34 V, při aktivním brzdění až na 44,5 V — téměř dvojnásobek napětí baterie. Po osazení kondenzátoru 470 µF s nízkým ESR a krátce zastřiženými vývody špičky výrazně klesly; ponechání vývodů dlouhých (20 mm) potlačení znovu zhoršilo a navýšení kapacity na 1000 µF už u jednoho motoru měřitelně nepomohlo.
Poslední bod je důvod, proč patří napěťová rezerva a vedení napájení do stejné úvahy jako ampéry. Delší napájecí vodiče znamenají vyšší indukčnost a vyšší špičky — a délka vodičů je rozhodnutí konstruktéra rámu, ne náhoda.
Když už regulátor na stroji selhal — stroj spadl po ztrátě pohonu na jednom rameni, na desce je spálené místo nebo se roztavila izolace kabeláže —, začíná se posouzením škody, ne výpočtem rezervy. Rám, uchycení a kabeláž po takové události posoudíme z fotek v rámci opravy dronu.
Jak k rezervě přistupujeme při návrhu
Postup je nudný záměrně; jeho smyslem je nahradit odhad podklady:
- Zjistíme, co je vlastně limit. Datasheet nebo návod s podmínkami: trvalá hodnota, špička, doba špičky, předpokládané chlazení, napěťový rozsah. Číslo z názvu produktu nestačí.
- Zjistíme skutečný odběr kombinace. Naměřená data pro konkrétní motor, vrtuli a napětí — ze zkušebního standu nebo z ověřených měření. Ne dopočet z tahu, ne analogie z jiné sestavy.
- Rozdělíme letový profil. Co stroj dělá většinu času → trvalý proud. Co dělá při startu a korekci → špička a její délka, kterou porovnáme s dobou uvedenou u regulátoru.
- Projdeme tepelnou cestu. Kudy vzduch, jaká je nejhorší reálná teplota okolí, co sedí vedle, co kryt zavírá, jak se k regulátoru dostane teploměr.
- Rezervu přidáme tam, kde je největší nejistota, a napíšeme, z čeho vychází. Je-li neznámou letový profil, patří rezerva k trvalému proudu; je-li jí chlazení, řeší se konstrukcí.
- Ověříme za letu. Telemetrie z regulátoru a kontrola teplot hned po přistání jsou dostupný způsob, jak rezervu doložit místo odhadovat; přehled protokolů a jejich telemetrie vede ArduPilot.
Běžné příručky doporučují volit trvalou hodnotu regulátoru řádově o desítky procent nad maximem motoru. Jako vodítko to smysl dává, ale je potřeba vědět, co takové doporučení neříká: žádná norma to procento nestanovuje, není jasné, nad čím se počítá (nad katalogovým maximem motoru? nad naměřeným proudem ve visu? nad špičkou při plném plynu?) a nezohledňuje chlazení, které je u trvalé hodnoty součástí zadání. Proto v našich podkladech uvidíte, z jakého čísla rezerva vychází a za jakých podmínek platí, ne holé procento.
Co bez podkladů netvrdíme
Dokud nemáme datasheet regulátoru a ověřenou kombinaci motor–vrtule–napětí, neřekneme, že sestava má dostatečnou rezervu. Neuvádíme ani doby letu, nosnosti nebo odolnosti, které jsme sami nezměřili a u nichž nedokážeme popsat podmínky měření. Regulátory nevyrábíme a nedáváme jim žádné schválení. A díly, které jsou letově kritické, se u nás nenavrhují bez výpočtu a testu.
Co naopak umíme: přečíst podklady, spočítat tepelnou úlohu, navrhnout uchycení a kryt, který regulátoru nechá dýchat, přepracovat pozici v rámu, vyřešit vedení a odlehčení kabeláže a říct, kde je v sestavě reálné úzké hrdlo — často jinde, než se čekalo.
Jeden konkrétní krok: pošlete poptávku s typem „úprava” nebo „vývoj”, uveďte motor, vrtuli, napětí a typ regulátoru, přidejte fotografii místa, kde je regulátor usazen, a napište, co má stroj nově dělat. Ozveme se s technickým posouzením sestavy — včetně toho, co v daném uspořádání nedává smysl.
Zdroje
- Tyto Robotics — What is an ESC and How Does an ESC Work (trvalý vs. špičkový proud, nesjednocené podmínky měření, vliv proudění a teploty okolí) — https://www.tytorobotics.com/blogs/articles/what-is-an-esc-how-does-an-esc-work
- Tyto Robotics — How to Choose the Right Motor and Propeller for Your Drone (průměr a stoupání vrtule, nižší KV a vyšší napětí, proud ve druhé mocnině ve ztrátách) — https://www.tytorobotics.com/blogs/articles/how-to-choose-the-right-motor-propeller-for-your-drone
- Advanced Power Technology / Microchip — Application Note APT-0403, Power MOSFET Tutorial
(
RDS(on)mezi 25 °C a 125 °C, kladný součinitel a ztrátaI²·R, podmínkyID, pulzníIDM) — https://ww1.microchip.com/downloads/aemDocuments/documents/PSDS/ApplicationNotes/ApplicationNotes/APT0403.pdf - Návod k sériovému 30A regulátoru (E-flite 30-Amp Pro Switch-Mode BEC Brushless ESC V2, EFLA1030B) — 30 A trvale, 35 A po 15 s, požadavek na chlazení a proudění, zákaz zakrytí chladicí plochy — https://www.towerhobbies.com/on/demandware.static/-/Sites-horizon-master/default/dw5e16af32/Manuals/EFLA1030B_Manual.pdf
- Oscar Liang — How to Choose the Best ESC for FPV Drones (délka špičky, napěťový rozsah, čtyři v jednom vs. samostatné regulátory) — https://oscarliang.com/esc/
- Oscar Liang — Understanding BEC in FPV Drone Flight Controllers and ESC (lineární vs. spínaný BEC, ztráta v teple, účinnost) — https://oscarliang.com/what-is-esc-ubec-bec-quadcopter/
- Unmanned Tech — How to Prevent ESC Voltage Spikes and Drone Fires with Capacitors & TVS Diodes (naměřené špičky na 4S a 6S, kondenzátor 470 µF, vliv délky vývodů) — https://blog.unmanned.tech/prevent-esc-voltage-spikes-capacitors-tvs-diodes-drone-fires/
- ArduPilot — ESC (Electronic Speed Controls), přehled protokolů a telemetrie — https://ardupilot.org/copter/docs/common-esc-guide.html