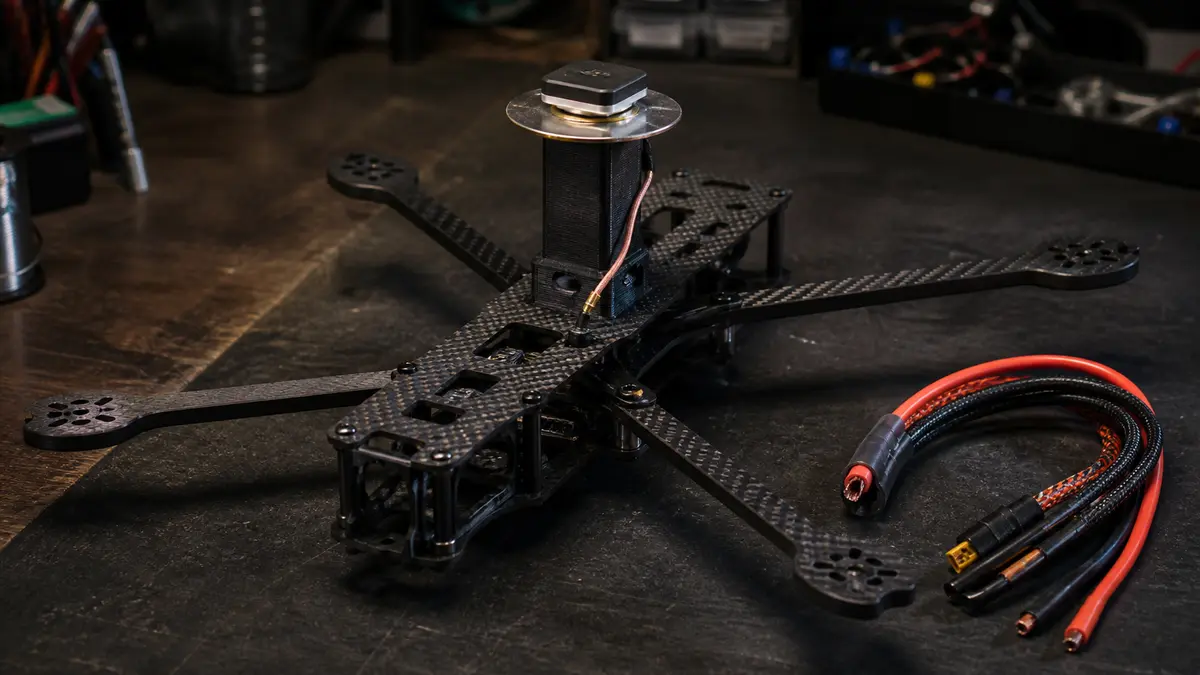
karbon se v katalozích popisuje jako tuhý a lehký, ale u antény rozhoduje jiná jeho vlastnost — je elektricky vodivý. Vodivá plocha mezi anténou a oblohou signál tlumí a mění vyzařovací diagram, takže „schovat GNSS pod horní karbonovou desku” je konstrukční chyba, i když to mechanicky vypadá elegantně. Anténa patří nad rovinu rámu, s výhledem na oblohu, s definovanou zemní plochou pod sebou a s odstupem od motorů, regulátorů a silových vodičů. Držák a kryt nad anténou dělejte z neplněného plastu (PETG, ASA, čisté PA). U materiálů plněných uhlíkovými vlákny počítejte s tím, že se nechovají jako čistý plast — jestli konkrétní filament stíní, se pozná zkouškou, ne z materiálového listu. A žádný držák sám o sobě příjem nezlepší; může jen přestat překážet.
Karbon má dvě vlastnosti a v dokumentaci se mluví jen o jedné
Když se u nás řeší materiál na díl, řeší se tuhost, hmotnost, teplota a UV. To je správně — a přesně tohle rozebírá článek o volbě materiálu podle mechaniky. Jenže uhlíkové vlákno je vedle toho vodič. Uhlíkové kompozity se kvůli tomu běžně zkoumají jako materiál pro odstínění elektromagnetického rušení v letecké technice; vodivost podél vláken je řádově vyšší než napříč, takže se laminát chová anizotropně a jeho stínicí účinek závisí na skladbě vrstev, orientaci vláken i tloušťce.
Pro konstruktéra dronu z toho plyne jedna věta: karbonová deska není „jenom nosný díl”, je to zároveň elektricky aktivní plocha. Pokud leží mezi anténou a oblohou, je součástí rádiové cesty, ať už to tak bylo myšleno, nebo ne.
Že na materiálu nad anténou záleží, platí ostatně i pro nevodivé věci. Aplikační poznámka u-blox ke GNSS anténám vede jako důvod zhoršeného příjmu i sklolaminátový profil („Fiberglass airfoil attenuates the GNSS signal”) a u aut s metalickým povlakem na čelním skle uvádí, že příjem GPS/Galileo v takovém voze nemusí být možný. Jestli tohle dělá tenká vrstva kovu na skle, je otázka po vodivé desce těsně nad anténou spíš řečnická.
Signál je slabý a anténa potřebuje vidět, ne být schovaná
GNSS je příjem velmi slabého signálu z družic vysoko nad hlavou. Aplikační poznámka u-blox formuluje požadavek bez okolků: rovina patch antény má být rovnoběžná s obzorem a anténa musí mít plný výhled na oblohu s přímou viditelností na co nejvíc družic; k tomu přidává pokyn umístit ji co nejdál od vyzařujících a rušivých zdrojů.
Pod „výhledem na oblohu” si přitom nepředstavujte jen to, co je přímo nad anténou. Družice nízko nad obzorem drží geometrii řešení a právě ty odstíní boční kryt, tělo stroje nebo akumulátor jako první.
Zakrytí navíc nedělá jenom útlum. Dělá i odrazy — vícecestné šíření, kdy do antény dorazí tentýž signál dvakrát a přijímač počítá s tím pozdějším. A dělá rozladění: u antén navržených pro volný prostor se v aplikační poznámce výslovně uvádí, že vlastní kmitočet posune i kryt s jinou dielektrickou konstantou, než má vzduch. Proto tam u patch antén stojí tři pravidla použitelná rovnou jako zadání pro díl: žádné součástky blízko antény, minimální vzdálenost mezi anténou a krytem, a pod anténou ani vedle ní žádné signálové vodiče.
Zemní plocha: rozdíl mezi „návrh” a „co tam náhodou je”
Patch anténa počítá s vodivou zemní plochou pod sebou — ta jí tvaruje vyzařovací diagram. u-blox uvádí jako rozumné rozmezí zhruba 50 × 50 až 70 × 70 mm a ukazuje, že s velikostí zemní plochy se mění zisk, osový poměr i střední kmitočet antény. Integrační příručka pro UAV od uav-gnss.com doporučuje pod anténu kovovou zemní plochu o průměru alespoň 5 cm.
Karbonová deska pod anténou se do téhle role dostane sama — jenže bez toho, aby ji někdo navrhl. Nemá kontrolovaný tvar, symetrii ani propojení a potkávají se v ní šrouby, vodiče a rovina rámu. Kolik to udělá, se bez měření neřekne. Co se říct dá: je to elektrická část návrhu, ne montážní detail — a když už tam vodivá plocha je, má smysl dát anténě její vlastní, definovanou, a zvednout ji nad zbytek konstrukce.
Tištěné držáky: neplněný plast jako výchozí volba
Tady je potřeba být přesný, protože právě v tomhle bodě se na internetu tvrdí ledacos.
Co je doložené: polymery plněné uhlíkovými vlákny stínit umí. Studie publikovaná v ACS Omega (2023) měřila směs PA11/PLA s 10, 20 a 30 hmotnostními procenty uhlíkových vláken a na vzorcích tlustých 1 mm naměřila při 10 GHz účinnost stínění 15, 23 a 28 dB — tedy víc vláken, víc stínění, s dominantním podílem odrazu.
Co z toho neplyne: že se takhle chová váš filament. Měření je z pásma X (8,2–12,4 GHz), kdežto GNSS pracuje kolem 1,2–1,6 GHz, a vzorky vznikly vytlačováním a lisováním, ne tiskem po vrstvách — u tištěného dílu rozhoduje kromě podílu vláken i jejich délka, orientace podle dráhy trysky a to, jestli se vlákna vůbec dotýkají. Vodivost sekaných vláken v konkrétním PA-CF ani její vysokofrekvenční dopad tady tvrdit nebudeme.
Praktický závěr je proto konzervativní a levný: držák antény a všechno nad ní dělejte z neplněného materiálu — PETG uvnitř stroje, ASA tam, kde je slunce a teplo, čisté PA na tužší konzoly. Otazník je tady dražší než pár gramů navíc. PA-CF si nechte na díly, kde jde o tuhost a kde anténě nestojí v cestě; jestli ho chcete i pod ni, je to úloha pro srovnávací zkoušku, ne pro odhad.
Kam anténu dát
Integrační příručka pro UAV od uav-gnss.com to shrnuje stručně: jedna anténa na horní střed stroje, mimo karbon a mimo akumulátory. U dvouantenních sestav pro určování kurzu z GNSS požaduje odstup nejméně 30 cm; dokumentace ArduPilotu uvádí u těchto systémů rovněž minimálně 30 cm mezi anténami, a u některých modulů navíc požadavek na uspořádání v ose stroje a ve stejné výšce.
Z toho vychází několik konstrukčních rozhodnutí, která se dělají před kreslením dílu:
- Stožárek. Zvednutí antény nad rovinu rámu řeší výhled i odstup od elektroniky naráz. Má to ale mechanickou cenu: je to vetknutý nosník s hmotou na konci, tedy vlastní frekvence, kterou umí motory nabudit, a při dosedu první věc, co se ulomí. Řeší se to průřezem, kompozitní trubkou s tištěnými koncovkami a rozumnou výškou, ne co nejvyšším stěžněm.
- Horní kryt z nevodivého plastu. Anténu je potřeba chránit před deštěm a nárazem, ale kryt na ni nemá dosedat — platí minimální odstup od krytu a rozladění krytem s jinou dielektrickou konstantou než vzduch. Vzduchová mezera ano, cokoli vodivého nebo pokoveného ne.
- Odstup od zdrojů rušení. Motory, regulátory, rozvod napájení, video vysílač, kabeláž kamery. Spínané regulátory a dlouhé silové vodiče jsou širokopásmový zdroj a přijímač na to reaguje snížením zisku vstupního zesilovače.
- Vedení koaxu. Ne podél silových vodičů, ne přes ostré hrany karbonu, s odlehčením tahu u konektoru. A stožárek ani kryt nesmí zasahovat do roviny vrtulí.
Kompas: podobný problém, jiná fyzika
S anténou se skoro vždycky veze i magnetometr, a ten se netrápí stíněním, ale magnetickým polem od protékajícího proudu. Dokumentace ArduPilotu to pojmenovává přímo: externí kompas poskytuje spolehlivější data než vnitřní právě proto, že je oddělený od ostatní elektroniky, a u strojů s výrazným rušením od motorů a napájecích vodičů se doporučuje kalibrace CompassMot. Když z ní vyjde rušení nad 60 %, návod radí posunout autopilota dál od zdrojů rušení nebo sáhnout po externím kompasu, případně po modulu GPS s kompasem.
Prakticky z toho plyne totéž rozhodnutí jako u antény — vzdálenost — jen z jiného důvodu. Silové vodiče veďte krátké a v páru (přívod a zem těsně u sebe), ať se jejich pole ruší, ne podél stožárku, a kompas dál od rozvodné desky a baterie. Typický příznak je kurz, který ujíždí až s přidaným plynem.
Pokud se příjem nebo kompas zhoršily po pádu — ulomený stojánek antény, posunutý modul GPS, prasklý kryt —, nejde o návrh, ale o opravu; rozsah popisuje stránka oprava dronu.
Jak se stínění pozná v datech
Tohle naštěstí není otázka pocitu. Přijímač vydá čísla:
- Počet sledovaných a použitých družic. Aplikační poznámka u-blox pracuje se statistikou „SVs tracked” a „SVs used” jako s běžným ukazatelem kvality integrace.
- C/N0 (odstup signálu od šumu). Tady jsou konkrétní meze: pod volnou oblohou má dobrý návrh dosáhnout až 50 dBHz u nejsilnějších signálů; 45 dBHz je ještě přijatelné, ale příčinu poklesu je vhodné dohledat; maxima pod 40 dBHz obvykle znamenají zhoršený výkon — dlouhé časy prvního zaměření, horší pokrytí, přesnost a dynamiku.
- HDOP. Číslo popisující, jak dobře jsou družice rozložené po obloze. Když polovinu výhledu
odstíní konstrukce, zbylé družice jsou nahloučené a HDOP roste, i když se počet družic zdá
přijatelný. ArduPilot na tom staví jednu z předletových kontrol — parametr
GPS_HDOP_GOOD(hodnota HDOP × 100, rozsah 100 až 900) určuje, co se ještě bere jako dobrá pozice. - Chování řídicí jednotky. Předletové hlášky „přesuňte stroj na místo s lepším výhledem na oblohu” a „snižte zdroje vysokofrekvenčního rušení” jsou na jednom stroji opakovaně diagnóza, ne obecná rada.
- Čas studeného startu. Pod dobrou oblohou má být kolem 30 až 40 sekund. Stroj, který se chytá minuty, má problém, i když nakonec vzlétne.
| Příznak | Spíš stínění (mechanika) | Spíš rušení (elektrika) |
|---|---|---|
| C/N0 nízké i s vypnutými motory | ano | ne |
| C/N0 spadne až po přidání plynu | ne | ano |
| Družice chybí jen z jedné strany oblohy | ano | ne |
| Zlepší se po zvednutí antény nad rám | ano | někdy |
| Zlepší se po přesunu koaxu od silových vodičů | ne | ano |
| Kurz ujíždí s přidaným plynem | ne | ano (magneticky) |
Jak to ověřit měřením
Zkouška má smysl jen jako srovnání dvou variant za stejných podmínek. Postup, který dává použitelný výsledek:
- Jedno místo s volným výhledem, dál od budov a stromů, po celou dobu měření stejné.
- Jeden a týž přijímač i anténa; mění se jen to, co zkoušíte (poloha antény, materiál držáku, kryt). Dva různé moduly nikdy nesrovnávejte.
- Statický záznam v obou variantách. u-blox pro ověření produktového návrhu doporučuje dvanáctihodinové záznamy a druhý se strojem otočeným o 180°; na dílně je to nepřiměřené, ale otočení o 180° udělejte i v krátkém testu — odhalí, jestli něco odstiňuje jednu stranu oblohy.
- Motory vypnuté i roztočené (bez vrtulí, stroj upevněný). Rozdíl mezi těmito dvěma stavy odděluje stínění od elektrického rušení.
- Zaznamenat, ne odhadovat: C/N0, počet sledovaných a použitých družic, HDOP, verze firmwaru přijímače. Bez záznamu je výsledek dojem.
A co netvrdit: jakékoli číslo o útlumu bez měření. Ani my nikde nenapíšeme, že náš stojánek zlepší příjem GPS — dá se jen doložit, že jedna varianta měla v daném testu lepší čísla než druhá, na daném stroji a v daných podmínkách. Stejně tak neposuzujeme shodu stroje s předpisy; podmínky provozu bezpilotních letadel patří na ÚCL a k EASA a k žádné úpravě netvrdíme, že zachová třídu nebo záruku.
Co z toho plyne pro díl na míru
Umístění antény je rozhodnutí konstrukční, ne montážní. Když přijde zadání na zakázkový díl typu „držák antény”, ptáme se na typ přijímače a antény, co je nad ní a pod ní, kudy vedou silové vodiče a kde končí rovina vrtulí — teprve pak má smysl kreslit. Standardně z toho vyjde neplněný plast na stojánek i kryt, definovaná zemní plocha pod anténou a odstup od elektroniky; PA-CF nasadíme tam, kde je potřeba tuhost a kde anténě nestojí v cestě.
U hotového stroje jde o úpravu dronu — přesun antény nad rovinu rámu, výměna karbonového krytu za tištěný z ASA, přetrasování koaxu a odsunutí kompasu od rozvodné desky. Součástí je vždycky měření před a po, protože jinak nikdo neví, jestli se něco změnilo.
Konkrétní krok: pošlete do poptávky fotku sestavy a typ přijímače (ideálně i antény a autopilota) a napište, co pozorujete — málo družic, ujíždějící kurz, dlouhý studený start. Navrhneme stojánek a umístění antény s ohledem na materiál a řekneme, co se u vaší sestavy vyplatí změřit. Cena podle zadání, nabídka zdarma.
Zdroje
- u-blox — GNSS antennas, Application note (UBX-15030289): umístění antény, výhled na oblohu, velikost zemní plochy, odstup od krytu a rušivých zdrojů, testy Sky View / Statistic View, meze C/N0 — https://content.u-blox.com/sites/default/files/products/documents/GNSS-Antennas_AppNote_(UBX-15030289).pdf
- u-blox — přehled GNSS antén a jejich integrace — https://www.u-blox.com/en/use-case/tech/antennas
- uav-gnss.com — GNSS Antenna Selection & UAV Integration Guide (anténa na horní střed stroje, mimo karbon a baterie; zemní plocha min. 5 cm; odstup dvou antén 30 cm) — https://uav-gnss.com/gnss-antenna-selection-uav-integration-guide/
- ArduPilot — GPS for Yaw (požadavek na odstup antén nejméně 30 cm, magnetické rušení kompasu od motorů a regulátorů) — https://ardupilot.org/copter/docs/common-gps-for-yaw.html
- ArduPilot — Advanced Compass Setup (CompassMot, externí kompas, mez 60 % rušení) — https://ardupilot.org/copter/docs/common-compass-setup-advanced.html
- ArduPilot — Pre-Arm Safety Checks a Complete Parameter List (
GPS_HDOP_GOOD, kontroly výhledu na oblohu a rušení) — https://ardupilot.org/copter/docs/common-prearm-safety-checks.html, https://ardupilot.org/copter/docs/parameters.html - Electromagnetic Interference Shielding Performances of Carbon-Fiber-Reinforced PA11/PLA Composites in the X-Band Frequency Range, ACS Omega (2023) — 15, 23 a 28 dB při 10 GHz pro 10, 20 a 30 hm. % uhlíkových vláken — https://pubs.acs.org/doi/10.1021/acsomega.3c01656
- Electromagnetic Interference Shielding Anisotropy of Unidirectional CFRP Composites (2021) — anizotropie vodivosti a stínění uhlíkových laminátů — https://pmc.ncbi.nlm.nih.gov/articles/PMC8070076/
- Úřad pro civilní letectví — bezpilotní letadla — https://www.caa.cz/provoz/bezpilotni-letadla/