tah se nevybírá „od oka podle hmotnosti”. Nejdřív se sečte celková vzletová hmotnost v letovém stavu — včetně payloadu, držáků, kabeláže a spojovacího materiálu. Pak se rozhodne, jaký poměr tahu k hmotnosti má stroj mít, tedy kolik rezervy nad visením zbývá na manévr, vítr a chybu. Teprve pak se hledá kombinace motor–vrtule–napětí, jejíž statický tah ten požadavek splní se zásobou. Čísla v tabulkách výrobců jsou ale hodnoty ze zkušebního stavu, ne z letu, a v provozu se z nich část ztratí. Poslední slovo proto nemá katalog ani kalkulačka, ale měření té konkrétní sestavy.
Statický tah: co to je a co to není
Když u motoru najdete údaj „max. thrust”, jde skoro vždy o statický tah: sílu, kterou motor s konkrétní vrtulí vyvine na pevném stavu, kde se nic nepohybuje dopředu a vrtule si nasává vzduch sama. Je to dobře opakovatelná veličina — a zároveň dost zvláštní pracovní bod.
Aerodynamicky je statický režim pro vrtuli spíš okrajová situace. Server MH AeroTools, který se profilům a vrtulím věnuje dlouhodobě, to shrnuje bez obalu: vrtule navržená pro let se ve statických podmínkách nechová dobře, proud vzduchu je silně zdeformovaný a dosažený tah bývá jen kolem poloviny ideálního teoretického předpokladu nebo méně. Tentýž zdroj dodává, že změřit statický tah je snadné, ale spočítat ho dopředu je „velmi komplikované a jen s nižší mírou jistoty” než výpočet v okolí návrhového bodu. (Obecná aerodynamika vrtulí, ne měření našeho stroje.)
Z toho plynou dva závěry. Zaprvé: statický tah je srovnávací číslo — umožní porovnat dvě kombinace a odhadnout, jestli má sestava šanci vzlétnout. Zadruhé: není to výkonový slib pro let. Jakmile se stroj rozjede dopředu, mění se úhel mezi rovinou vrtule a nabíhajícím proudem a aerodynamika rotoru se změní — tomu se věnuje třeba práce z Flying Machine Areny na ETH Zürich o tahu a odporu vrtule v dopředném letu.
Právě proto tenhle článek nepřináší žádný „náš vzoreček”, do kterého se dosadí hmotnost a vypadne motor. Popisuje princip a to, čeho si při čtení čísel všímat. Návrh pohonu konkrétního stroje děláme na poptávku, na konkrétních datech a s měřením.
Poměr tahu a hmotnosti: proč se nestaví na hranu
Ve visení platí jednoduchá podmínka: součet tahu všech vrtulí se rovná tíze stroje. Nic víc. Všechno ostatní — stoupání, náklon, dorovnání po poryvu, návrat s vybitou baterií, reakce na chybu pilota — se platí z rozdílu mezi tím, co pohon umí, a tím, co je potřeba na pouhé udržení ve vzduchu. Tomu rozdílu se říká rezerva a vyjadřuje se jako poměr maximálního tahu k celkové vzletové hmotnosti.
Aritmetika je průhledná. Poměr 2 : 1 znamená, že stroj visí zhruba v polovině dostupného tahu a druhá polovina zbývá na všechno ostatní; poměr 1,3 : 1 znamená, že vis spotřebuje většinu rozsahu a na manévr zbývá málo. Běžné konstrukční příručky a on-line kalkulačky uvádějí kolem 2 : 1 jako spodní mez pro klidný, snímkovací let a vyšší hodnoty pro dynamické létání. Berte to jako orientaci, jak se o problému uvažuje — ne jako pravidlo, které bychom bez znalosti sestavy aplikovali na váš stroj.
Rezerva není luxus, ale bezpečnostní veličina, a ukusuje se z ní z několika stran najednou:
- Řízení náklonu funguje přidáním a ubráním. Aby se multikoptéra naklonila, musí jedné dvojici motorů přidat. Když stroj visí vysoko v rozsahu, není kam přidávat — autorita řízení dojde dřív, než by kdo čekal.
- Charakteristika není lineární. Proud roste s otáčkami rychleji než tah, takže každý další newton v horní části rozsahu stojí víc než ve spodní. Provoz „na doraz” je proto i energeticky nejdražší varianta.
- Nesymetrie payloadu ukusuje rezervu trvale. Když je hmota rozložená nesouměrně, regulátor to vyrovná tím, že části motorů natrvalo přidá — a přetížená strana pak narazí na strop první. Podrobně je to v článku o tom, co přidaná kamera udělá s těžištěm a hmotností.
Proto se v seriózním návrhu nemíří na „právě tak akorát”. Míří se na rezervu, která zbude i po tom, co se sečtou všechny ztráty popsané níž.
Jak číst tabulku výrobce
Solidní výrobce motorů nepublikuje jedno číslo, ale celý měřicí protokol. Příkladem je stránka motoru T-MOTOR MN5212, kde tabulka obsahuje sloupce Voltage (V), Prop, Throttle, Current (A), Power (W), Thrust (G), RPM, Efficiency (G/W), Torque (N·m) a Operating Temperature (℃). U teploty je navíc uvedená podmínka měření: jde o povrchovou teplotu motoru při 100 % plynu po deseti minutách chodu. (Zdroj: produktová stránka výrobce, odkaz níže. Je to tabulka výrobce, ne let — hodnoty platí pro jeho zkušební stav a jeho podmínky, ne pro váš stroj.)
Právě ta struktura je návod, jak se má tabulka číst:
- Řádek platí jako celek. Tah patří ke konkrétní kombinaci napětí, vrtule a plynu. Vytrhnout z něj samotné číslo a přenést ho na jinou vrtuli nebo jiný počet článků nemá smysl.
- Maximum není provozní bod. Nejvyšší řádek je hraniční stav, ne režim, ve kterém má stroj létat.
- Účinnost (g/W) je zajímavější číslo než tah. Rozhoduje o tom, kolik energie stojí udržení stroje ve vzduchu — a dvě kombinace se stejným maximem se v ní mohou lišit výrazně.
- Teplota je součást zadání. Podmínka „po deseti minutách na plný plyn” je informace o tepelném stropu. Trvalé zatížení blízko maxima je jiná úloha než krátká špička.
- Chybí-li podmínky měření, číslo je jen marketing. Bez uvedeného napětí, vrtule, plynu a teploty není údaj s čím porovnat.
A ještě jedna zásada: tahy různých výrobců nejsou navzájem srovnatelné. Tyto Robotics, která zkušební stavy pro pohony UAV vyrábí, to říká přímo — testování není standardizované, takže není možné komponenty napříč výrobci porovnávat, a výrobci podle nich mohou výkon svého produktu i nadsazovat. Sčítat čísla ze dvou různých katalogů a vydávat výsledek za návrh pohonu je proto přesně ta chyba, kterou tenhle článek chce zarazit. Veřejné databáze měření na jednotném stavu jsou o stupeň lepší, ale pořád popisují jinou sestavu než tu vaši.
Co tabulkový tah reálně snižuje
Rozdíl mezi tabulkou a realitou nevzniká z jedné příčiny. Sčítají se tři, které jsou v provozu pravidelně přítomné.
Napětí pod zátěží
Tabulka bývá pořízená při stabilním napětí. Reálný stroj má baterii s vnitřním odporem, kabely, konektory a pájené spoje — a na každém z nich při proudu vzniká úbytek. Čím větší proud, tím větší propad napětí na svorkách, a regulátor podle vstupního napětí určuje dosažitelné otáčky. Výsledek: méně tahu právě ve chvíli, kdy je ho potřeba nejvíc.
Tyto Robotics na to výslovně upozorňuje jako na zdroj rozdílu mezi měřeními: úbytek napětí uvnitř LiPol baterie může výrazně ovlivnit naměřený výkon oproti měření ze zdroje s prakticky konstantním výstupem. Tabulka z laboratorního zdroje je tedy vůči letu na baterii optimistická — a rozdíl roste se stářím baterie, s délkou kabelů a s tím, jak nízko je pakét vybitý.
Teplota a hustota vzduchu
Vrtule pracuje se vzduchem, a kolik ho je, závisí na teplotě, tlaku a vlhkosti. S rostoucí teplotou hustota vzduchu klesá a s ní klesá i tah — tomu se v letectví říká hustotní výška a patří to k běžnému plánování výkonů. Stejná sestava se proto v horkém odpoledni chová jinak než za chladného rána, aniž by se na ní cokoli změnilo.
Druhá teplotní věc je samotný pohon: motor i regulátor mají tepelný strop a při dlouhém provozu blízko maxima se k němu blíží. Údaj o provozní teplotě v tabulce výrobce je proto zároveň informace o tom, jak dlouho se dá takové zatížení držet.
Opotřebená nebo poškozená vrtule
Vrtule se opotřebovává nejrychleji a nejnenápadněji z celého pohonu. Naštípnutá náběžná hrana, drobná eroze od písku nebo vody, mírné prohnutí listu — všechno to zhoršuje aerodynamiku a rozhazuje vyvážení. Tyto Robotics k tomu poznamenává, že poškození není vždycky patrné a že i drobná eroze od vody nebo nečistot dokáže ovlivnit účinnost pohonu. Nevyvážená vrtule navíc do konstrukce pumpuje vibrace, které zhoršují data ze senzorů řídicí jednotky, zatěžují ložiska a projeví se na obraze.
Pravidlo je nudné, ale funguje: vrtule je spotřební díl. Vrtule vlastní výroby přitom nenabízíme — spolu s vysoce zatíženými rameny a částmi řízení patří mezi letově kritické díly, které se bez výpočtu a zkoušky dodávat nemají.
K tomu se přidávají dvě položky mimo pohon: payload si často bere proud sám (kamera, převodník, záznamové zařízení) a dopředný let s větrem posouvá pracovní bod jinam, než kde ho měřil stav.
Proč finále patří na zkušební stav
Sečteno: z katalogu se dá udělat výběr kandidátů, ne rozhodnutí. Katalogová čísla platí pro cizí sestavu, cizí napájení a cizí podmínky.
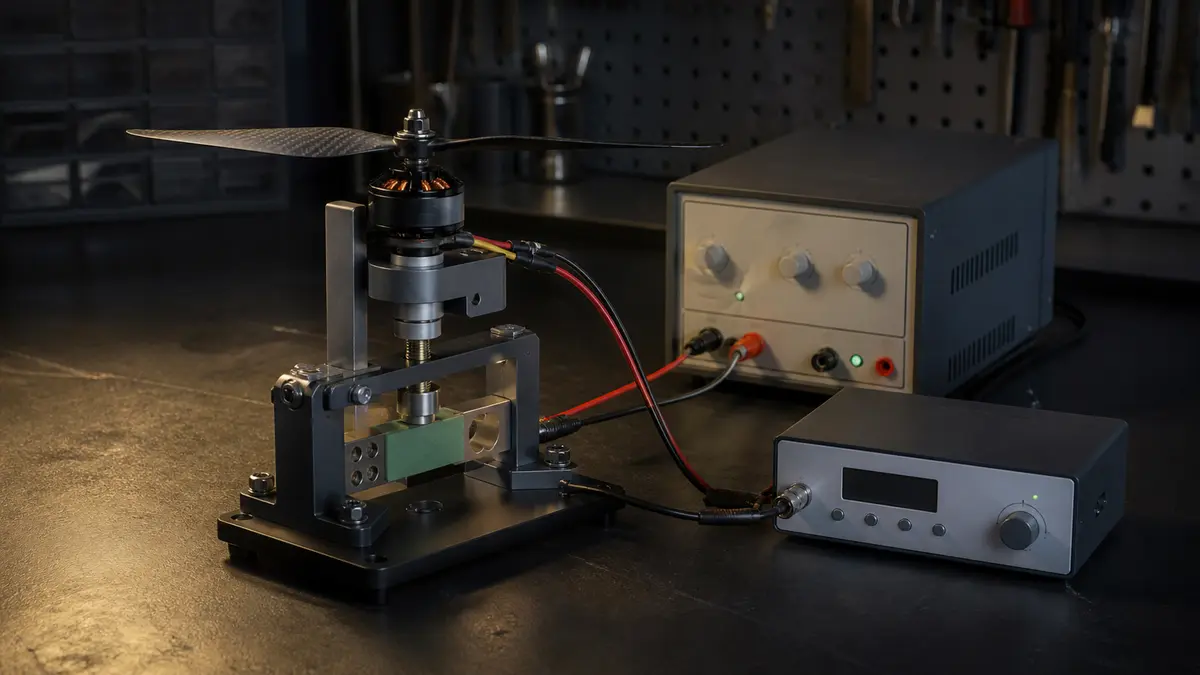
Zkušební stav ten rozdíl uzavře, protože se na něm měří ta konkrétní kombinace: motor, vrtule, regulátor a napájení, které opravdu poletí. Vypadne z něj to, co katalog neumí — tah v provozním bodě, proud a účinnost při daném plynu, tepelné chování v čase a chování při propadu napětí ke konci baterie. A hlavně: u každého čísla víte, za jakých podmínek vzniklo. I stav má ale svou hranici — Tyto Robotics to říká přímo, slouží k charakterizaci pohonu, není to nástroj pro dynamické testování.
Proto v tomhle článku nenajdete žádnou nosnost, dobu letu ani „tolik gramů uzvednete”. Taková čísla uvádíme jen tehdy, když je na konkrétní sestavě naměříme a umíme popsat podmínky měření. Kdo je slíbí bez měření, hádá — a hádá na cizím stroji.
Pořadí, které dává smysl, je nakonec vždycky stejné:
- Zvážit stroj v letovém stavu včetně payloadu, držáků a kabeláže.
- Stanovit požadovanou rezervu podle toho, jak a kde se má létat.
- Vybrat kandidátní kombinace motor–vrtule–napětí z tabulek výrobce, s vědomím, že jde o statický tah ze stavu.
- Změřit vybranou kombinaci se skutečnou baterií a skutečnou kabeláží.
- Ověřit v provozním profilu — vis, teploty, symetrie výstupů motorů, konec baterie.
- Zapsat podmínky měření. Číslo bez podmínek není údaj, je to dojem.
Kde končíme my
Umíme navrhnout a vyrobit mechaniku kolem pohonu — uchycení motorů, rám, kryty, adaptéry, držáky payloadu — a posoudit, jestli je zamýšlená sestava mechanicky a hmotnostně rozumná. Zásah do existujícího stroje patří na stránku úprava dronu; návrh pohonu pro nový nebo nestandardní stroj je úloha pro vývoj UAV.
Co u nás nedostanete: letově kritické díly bez výpočtu a testu, slib nosnosti nebo doby letu bez měření, a posouzení shody, třídního označení nebo letového povolení — na to jsou Úřad pro civilní letectví a EASA, ne dílna. A nedostanete jednu univerzální rovnici, protože žádná neexistuje; existuje konkrétní sestava a konkrétní měření.
Konkrétní krok: pošlete do poptávky typ „vývoj” nebo „úprava” a k němu celkovou vzletovou hmotnost v letovém stavu, hmotnost a rozměry payloadu, počet motorů, napětí a typ baterie, stávající motory a vrtule (pokud nějaké jsou) a popis prostředí a letového profilu. Uděláme vám technické posouzení pohonu pro zadanou hmotnost a payload — co je potřeba změřit, co je hraniční a kde je rezerva. Cena podle zadání, nabídka zdarma.
Zdroje
- MH AeroTools — Static Thrust of Propellers (statický režim jako zvláštní pracovní bod) — https://www.mh-aerotools.de/airfoils/prpstati.htm
- T-MOTOR — produktová stránka MN5212 s tabulkou měření a podmínkou měření teploty — https://store.tmotor.com/product/mn5212-kv340-motor-navigator-type.html
- Tyto Robotics — Measurement Discrepancies (nadsazené údaje výrobců, vliv úbytku napětí LiPol baterie, hranice zkušebního stavu) — https://www.tytorobotics.com/blogs/testing-troubleshooting-guidelines/measurement-discrepancies
- Tyto Robotics — Why Test Your Drone’s Motors and Propellers (nestandardizované testování, neviditelné poškození a eroze vrtule) — https://www.tytorobotics.com/blogs/articles/why-test-your-drones-motors-and-propellers
- R. Gill, R. D’Andrea (ETH Zürich, Flying Machine Arena) — Propeller Thrust and Drag in Forward Flight — https://www.flyingmachinearena.ethz.ch/wp-content/publications/2017/gilIEEE17.pdf
- Pilot Institute — What Is Air Density? (hustotní výška) — https://pilotinstitute.com/air-density-guide/
- Úřad pro civilní letectví — Bezpilotní letadla — https://www.caa.cz/provoz/bezpilotni-letadla/