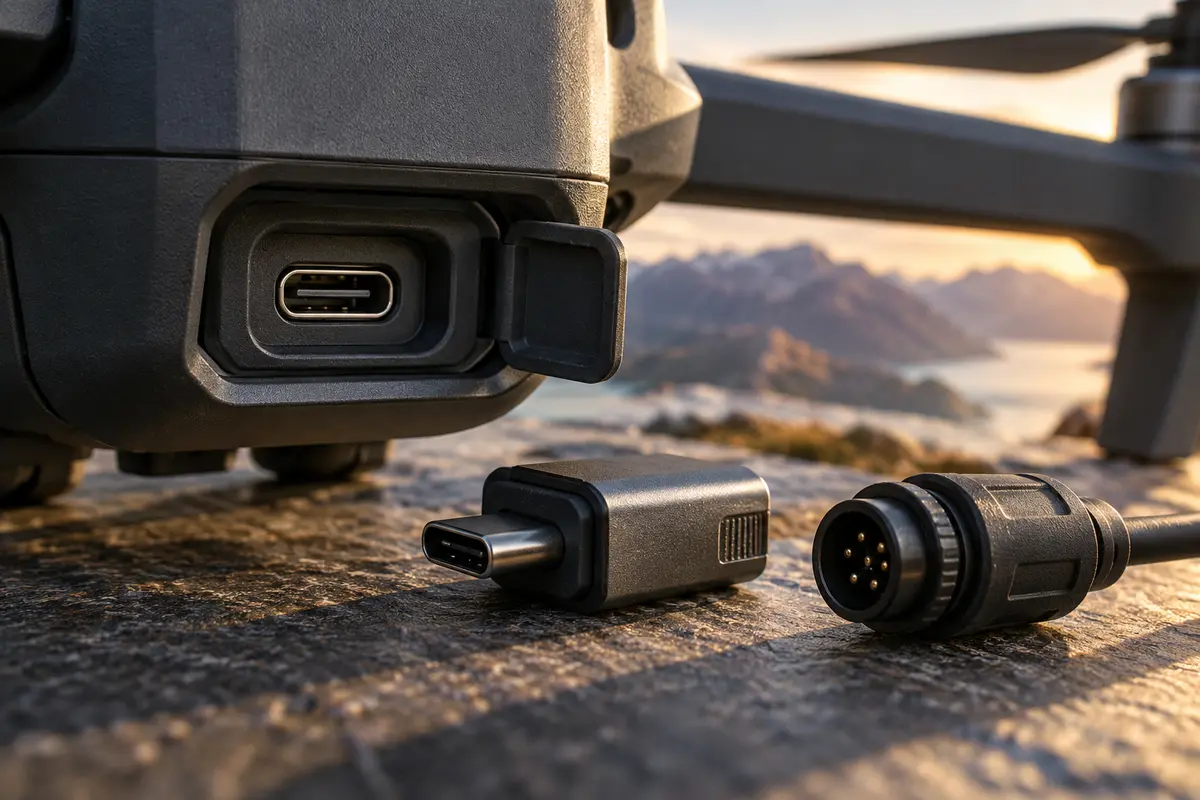
Krátká odpověď: Kompatibilitu externího senzoru s dronem neověříte pohledem na konektor ani úspěšným spárováním – sestavte matici dron, firmware, verze Payload SDK, typ portu a výstup senzoru, a navazování přenosu si ověřte stolním testem bez vrtulí. Stejný tvar konektoru na různých platformách může skrývat odlišné signály a rozsah funkcí, takže výsledkem posouzení může být i závěr „nepodporováno“.
Konektor je jen obal, rozhodují signály
Častou záměnou při posuzování externího senzoru pro dron je záměna dvou různých otázek. První zní „zapadne to fyzicky“ a druhá „dorazí data tam, kam mají, ve formátu, kterému palubní systém rozumí“. Fyzická kompatibilita konektoru je přitom jen slabá indicie. Rodina portů E-Port, E-Port Lite a E-Port V2 se liší signály, které na svých pinech nese, i tím, jaké funkce podporuje – a shodný konektor proto rozhodně nezaručuje, že jde o tutéž platformu s totožným chováním (DJI Payload SDK: Drone Port).
V praxi to znamená, že kabel, který bez problému fungoval na jednom dronu, může být na stroji jiného typu naprosto nepoužitelný, i když do zdířky fyzicky „zaklapne“. Konektor jako takový je tedy podmínkou nutnou, nikoli dostačující. Pro posouzení potřebujete doložené rozhraní, vhodné napájení a ověření požadovaných funkcí. Samotné navázání přenosu kompatibilitu celé integrace neprokazuje.
Matice rozhraní: základní pracovní nástroj posouzení
Než cokoliv připojíte, sepište matici, kde proti sobě postavíte všechny proměnné, které se v integraci mění. Nemusí jít o sofistikovaný dokument – stačí tabulka, kterou během posouzení vyplňujete a na konci předáte dál. Klíčové sloupce pokrývají identitu stroje, softwarovou vrstvu, port a senzor:
| Řádek matice | Co konkrétně zapsat | Co hrozí |
|---|---|---|
| Dron + firmware | Přesný model stroje a verzi firmwaru | Závěry z jiného modelu se přenesou mylně |
| Verze PSDK | Podporovanou verzi Payload SDK u daného stroje | Rozhraní senzoru nenajde očekávané API |
| Typ portu | E-Port, E-Port Lite nebo E-Port V2 | Schematicky špatný kabel, riziko zkratu |
| Výstup senzoru | USB, UART nebo Ethernet dle listu senzoru | Datové rozhraní může být nekompatibilní |
| Napájení | Napětí a spotřebu senzoru vs. port | Přetížení nebo nesprávně napájený senzor |
Důležité je, že matice je živý dokument: každé políčko buď vyplníte ověřeným údajem z dokumentace, nebo ho explicitně označíte jako neověřené. Prázdné políčko není „patrně v pořádku“, ale „nevíme“ – a to je rozdíl, který rozhoduje o tom, jestli smíte pokračovat ke stolnímu testu.
Verze rozhraní není verzí konektoru
Pokud pracujete s Matrice 400, narazíte na E-Port V2. Podle srovnání v dokumentaci DJI původní E-Port definuje signály UART, USB, PPS a Online, zatímco E-Port V2 UART vypouští, přidává USB 3.0 a PPS i Online zachovává. Ani u původního E-Portu nejsou všechny modely stejné: DJI upozorňuje na rozdíly v napájení a v pinech USB_VBUS a USB_ID mezi jednotlivými stroji. Samotný port E-Port V2 navíc není otevřený pro vlastní zapojení – připojuje se přes koaxiální kabel E-Port V2 a adaptér SkyPort V3, případně přes X-Port (DJI Payload SDK: Drone Port). Tato skutečnost má přímý důsledek pro návrh kabeláže: nemůžete se spoléhat na „univerzální“ propojku mezi porty, protože signály na pinech se mezi verzemi nekryjí.
Řiďte se proto při navrhování spojení výhradně oficiální dokumentací k dané kombinaci portu a modelu. Do kabeláže nepřidávejte nic, co dokumentace nestanoví. Piny označené NC jsou podle DJI rezervované signály na straně dronu a mají zůstat nezapojené – nevyužívejte je jako zdroj napájení ani dodatečný datový kanál, jinak hrozí poškození SDK rozhraní stroje.
E-Port Lite nelze automaticky zaměnit za plný E-Port. DJI u něj popisuje přímé připojení počítače kabelem USB-C pro ladění, nebo připojení UART zařízení přes OTG adaptér a převodník USB–TTL pro jednoduchý přenos příkazů; tabulka funkcí PSDK přitom u portů E-Port Lite řadu funkcí nepodporuje. Přesný rozsah je potřeba porovnat pro konkrétní stroj. Název rodiny portu proto do zadání nestačí bez modelu a seznamu požadovaných funkcí.
Režim USB a napájení před připojením
Druhé kritické hledisko, které matice musí pokrýt, je směr datového spojení. U popsaného USB spojení musí odpovídat role host a device – samotné mechanické zasunutí je nesjednotí (DJI Payload SDK: Device Connection). U USB rozhraní navíc režim často určuje, kdo napájí linku, takže chyba v režimu se nemusí projevit jen jako „nekomunikuje“, ale i jako kolize napájení.
Pokud napájíte senzor přes vývojovou sadu E-Port, DJI v postupu připojení žádá zkontrolovat napětí jednotlivých portů sady, aby se zařízení nepoškodilo (DJI Payload SDK: Device Connection). Nejprve porovnejte dokumentaci a nastavení vývojové sady s požadavky senzoru. To není univerzální pokyn sondovat živé piny konektoru: případné elektrické měření má provést kompetentní integrátor bezpečným postupem s vhodným přípravkem. Pokud hodnoty, zapojení či dovolené zatížení nejsou doložené, zařízení nepřipojujte.
Stolní test: co ověřujete a co ne
Pokud matice obsahuje jen ověřené údaje a napětí sedí, můžete přejít ke stolnímu testu. Ten je navržený tak, aby probíhal bez vrtulí, v prostředí, které si buď projektoval výrobce dronu, nebo integrátor zařízení – tedy bez improvizované elektrotechniky a bez zásahů do zabezpečení stroje.
Cílem testu jsou tři dílčí ověření, která musíte od sebe oddělit:
- Navázání přenosu. Senzor se připojí, spojení se inicializuje a data začnou téct. Toto je důkaz základní komunikace – nic víc.
- Formát dat. Ověříte, že přijímaná data senzor skutečně vysílá ve formátu, který konzumující strana čeká. Přijaté bajty samy o sobě neprokazují, že je systém správně interpretuje.
- Výpadek a reconnect. Podle bezpečného testovacího plánu ověříte reakci na výpadek a nové navázání spojení. Neodpojujte za chodu konektor, který pro to není určený. Očekávané chování má být zadané před testem.
Rozhodně ale nemíchejte tento postup s jakýmkoli certifikačním procesem. Stolní test je plán ověření funkčnosti rozhraní, nikoli schválení celé integrace ani náhrada letových zkoušek. U částí, které jsou letově nebo jinak bezpečnostně kritické, je potřeba cílené odborné posouzení nad rámec tohoto článku.
Úspěšný obraz ještě neznamená úspěšnou telemetrii
Další záměna vzniká v kamerách a dalších zařízeních, která kombinují více datových toků. Kamera, která do systému dodává obraz, tím rozhodně automaticky nepředává i všechny své telemetrické funkce – měřicí kanály, stavové zprávy nebo řídicí příkazy můžou být nad samostatným rozhraním, jiným protokolem, nebo mohou zůstat neimplementované. Funkční obraz je tedy jen dílčí důkaz, ne potvrzení celkového rozsahu integrace.
Do matice proto zapisujte funkce senzoru samostatně, po jednotlivých kanálech, a každé z nich přiřaďte vlastní stav: ověřeno, neověřeno, nepodporováno. Stejně tak si hlídejte psychologickou past úspěšného stažení firmwaru nebo prvního přijatého vzorku dat – to, že „něco dorazilo“, je indicie správného směru, nikoli důkaz, že vše funguje. Jediný úspěšný test nikdy nepotvrzuje všechny vlastnosti.
Když ověření neprojde
Počítejte s tím, že platným výsledkem celého posouzení je závěr „nepodporováno“. Nastává například tehdy, když senzor vyžaduje sběrnici, kterou daný port nenabízí, když verze PSDK nepokrývá potřebná rozhraní, nebo když kombinace režimů host/device není dosažitelná. V takové chvíli je správná reakce hledat jinou větev řešení: jiný typ portu na stejném stroji, jinou verzi senzoru s odpovídajícím výstupem, nebo datovou převodní vrstvu navrženou výrobcem – nikoli donutit nekompatibilní kombinaci úpravami kabeláže nebo obcházením dokumentovaných omezení. Závěr „nepodporováno“ je informace, která šetří čas i hardware.
Checklist k předání
Na závěr posouzení sestavte výsledky do předávacího balíčku, aby z něj mohl pracovat každý, kdo na projekt naváže:
- Matice vyplněná pro přesný model dronu včetně verze firmwaru
- Verze Payload SDK a typ portu zapsané a odkazované na dokumentaci
- Výstupní rozhraní senzoru (USB / UART / Ethernet) doložené výrobním listem
- Napájecí podmínky doložené před připojením; případné měření provedené bezpečným odborným postupem
- Režim host/device nastavený a ověřený na obou stranách
- Rezervované piny v kabeláži nepoužité, kabeláž bez improvizací
- Navázání přenosu, formát dat a test výpadku/reconnectu zdokumentované
- Telemetrické funkce senzoru vyhodnocené samostatně od obrazového kanálu
- Závěrečné vyjádření: podporováno / nepodporováno s odůvodněním
Často se ptáte
Stačí, když senzor i dron mají stejný konektor?
Ne. Porty E-Port, E-Port Lite a E-Port V2 se liší signály i podporou funkcí, takže shodný konektor neznamená tutéž platformu ani kompatibilní kabeláž.
Jak ověřit napájení před připojením?
Porovnejte napětí, nastavení vývojové sady a dovolené zatížení podle dokumentace. Případné měření patří kompetentnímu integrátorovi; článek není pokyn k sondování živých pinů.
Obraz z kamery běží, tak je integrace hotová?
Nikoli. Funkční obraz neprokazuje, že kamera předává i telemetrické funkce – ty je potřeba ověřovat samostatně, kanál po kanálu.
Co mám dělat, když test skončí neúspěchem?
Přijměte závěr „nepodporováno“ jako platný výsledek posouzení a hledejte alternativní větev: jiný port, jinou verzi senzoru nebo řešení podporované výrobcem. Nedoplácejte nekompatibilitu úpravami kabeláže.
Nahradí stolní test certifikaci nebo letové zkoušky?
Ne. Stolní test bez vrtulí je plán ověření navázání přenosu, formátu a obnovy spojení; pro bezpečnostně kritické části integrace je nutné samostatné odborné posouzení.
Mechanické uchycení senzoru řeší samostatný článek Držák senzoru a LiDARu na dron, vedení kabelů pak Kabeláž, konektory a odlehčení tahu. Posouzení datového rozhraní patří k úpravě dronu; pokud je nutná vlastní elektronika či firmware, rozsah se řeší jako vývoj UAV.
Podklady pro posouzení úpravy
Do poptávky přidejte přesný model dronu, popis sestavy, požadovaný výsledek a dosavadní ověření. Přiložte jen podklady, které smíte sdílet; hesla, klíče ani citlivé provozní záznamy do veřejné zprávy nepatří. Proveditelnost, rozsah a další postup se určí podle konkrétního zadání.
Zdroje
Podklady byly zkontrolovány 7. října 2026.